ロボット操作評価向け、Isaac Simの木工作業台シーン
GPT-6 Astra が参考写真をもとに、工具や工具箱、板材、木くずのある作業台のコーナーを Isaac Sim で再現。ハーネスなしの基準例です。
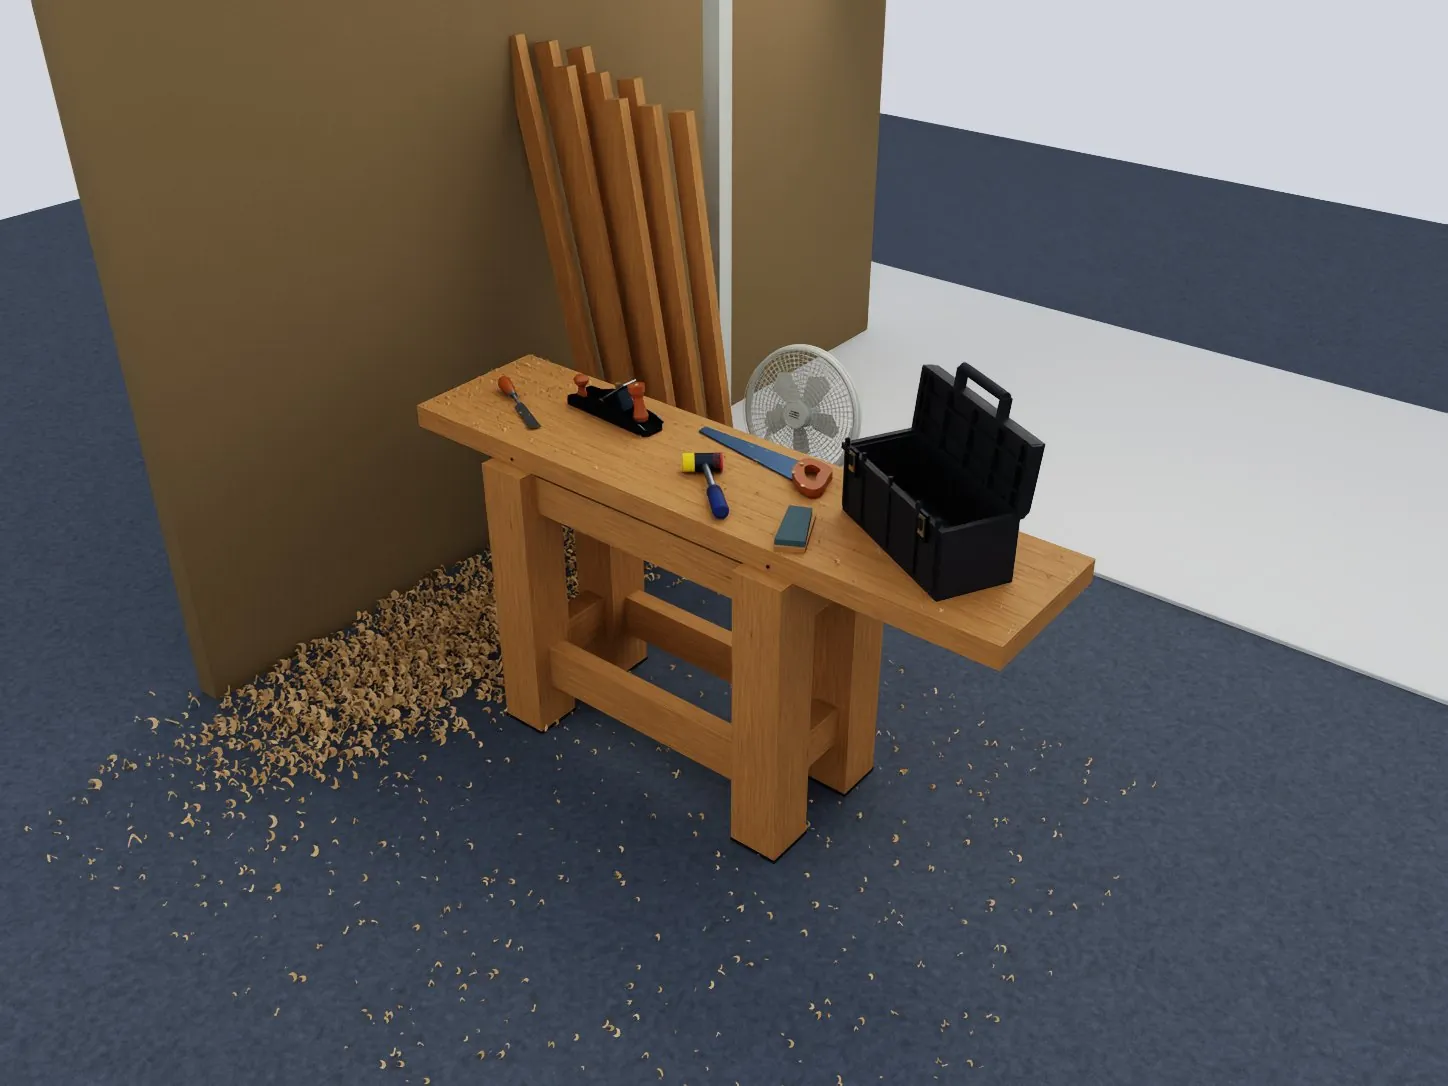
Claude Code + Three.js(コードのみ)Wandy 2
精細な3Dモデルを作ろう
コードだけでは単純な形しか作れません。Wandy 2なら写真1枚から、同じシーンで使えるテクスチャ付き3Dモデルを作れます。
GPT-6 Astraのプロンプト
Recreate this scene in Isaac Sim for the purposes of manipulation policy evaluation. Don't use Manifold.
このプロンプトの使い方
Isaac Sim のスクリプトを実行できる環境で、再現したい写真と一緒に GPT-6 Astra にプロンプトを渡します。
参考写真と評価の目的を、自分の作業空間や物体、ロボットのタスクに置き換えます。
Isaac Sim で実行して写真と比べ、素材やスケール、物理の修正を依頼して整えます。
元の投稿作者の方ですか? このページの修正・削除をご依頼ください
似ているプロンプト
すべてのプロンプトを見る Claude Opus 5.5
Blenderで作る等角投影の浮遊鉱山島ループアニメ
Koldo Huici
 Claude Opus 5.5
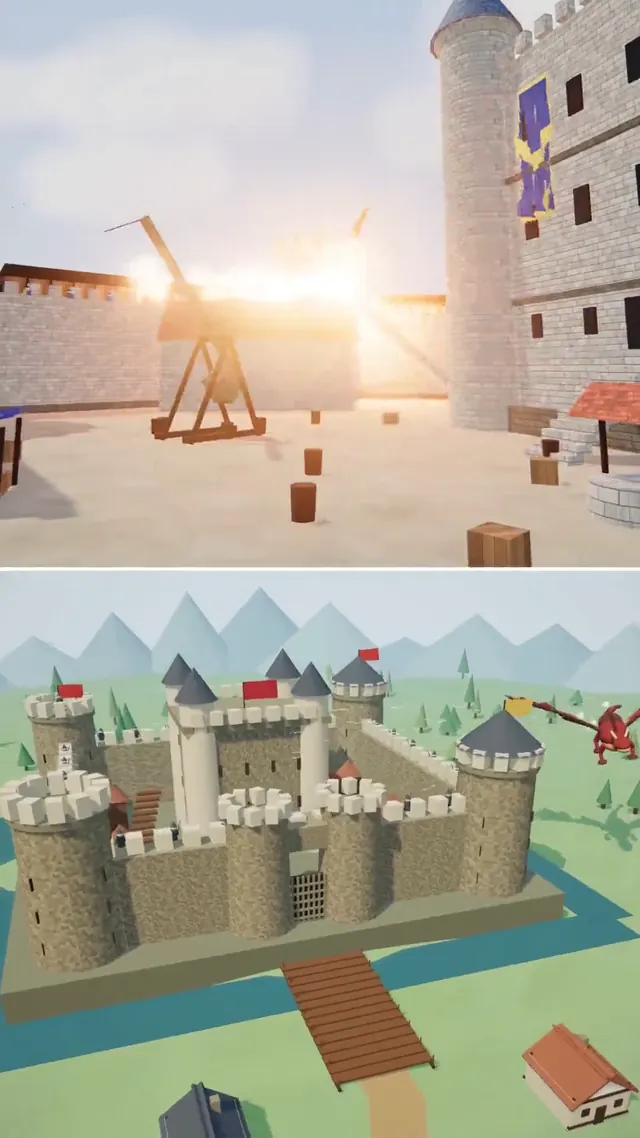
Three.jsで描く中世の城と村を襲うドラゴン(モデル比較)
ReconScribe
 GPT-6 Astra
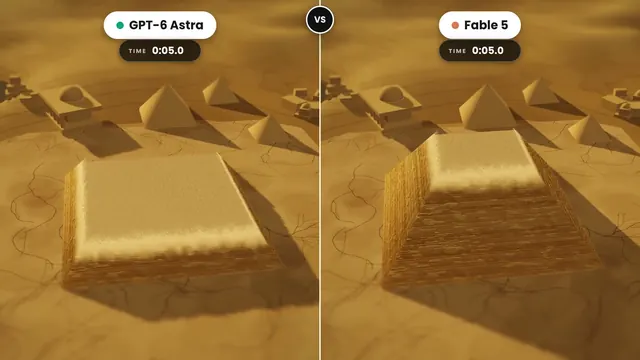
自ら築かれる黄金のチルトシフト風ピラミッドジオラマ(2モデル比較)
demon
 GPT-6 Astra
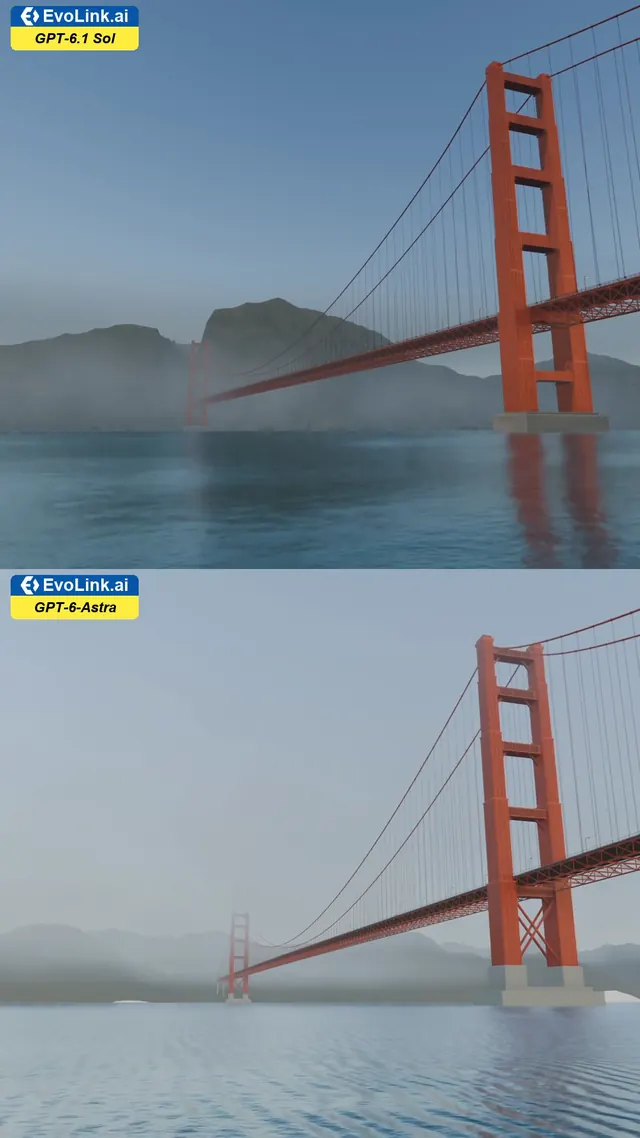
朝霧のゴールデンゲートブリッジ:Blender風のローアングル描画
EvoLink.ai
 Claude Opus 5.5
ファンタジー世界のフライスルー:島の村、雪山、城
DrstaOne
 Claude Opus 5.5
Three.jsのシネマティックなロケット打ち上げ:テレメトリUIと追尾カメラ
Matthew Lebo